


בבקר PLCopen, מערכת הקואורדינטות היא נקודת הייחוס להגדרת שש דרגות החופש (DOF). מהנדסים צריכים להבין כיצד מערכות קואורדינטות שונות מקיימות אינטראקציה ואילו מסגרות חשובות להבנה.
הבנת ההבדלים בין מערכות קואורדינטות, וכיצד הן מתקשרות זו עם זו, היא המפתח להשגת בקרת תנועה מוצלחת באמצעות קבוצות. בחלק 4 של PLCopen, התקן העולמי לבקרת תנועה מתכנותית של IEC6111-3, מוצג הרעיון של תנועה מתואמת רב-צירית באמצעות קבוצות. קבוצה היא אוסף של צירים הפועלים יחד על פי מנגנון משותף כדי לספק נתיב תנועה בתלת מימד. דוגמאות כוללות מערכות גב, רובוטי זרוע מפרקים, רובוטים משולשים או מנגנוני חיבור; צירים מרובים עובדים יחד כדי להשיג תנועה רב מימדית של המכשיר.
כחלק מהפונקציונליות החדשה, הרעיון של מערכות קואורדינטות בבקרים הפך לנושא חשוב להבנה. מערכת הקואורדינטות היא נקודת הייחוס המגדירה את שש דרגות החופש (DOFs): X, Y ו-Z עבור קואורדינטות קרטזיות, וזוויות Rx, Ru ו-Rz המתארות את מידת הסיבוב של כל ציר (הנקראות זוויות אוילר) .
לכל מנגנון, רכיב או יחידת עבודה בשליטה יש מערכת קואורדינטות משלה. מכיוון שבקר PLCopen יכול לשלוט במספר קבוצות, שכל אחת מהן עובדת על מספר חלקים, חשוב להבנת המתכנת לזהות כיצד מערכות קואורדינטות שונות מקיימות אינטראקציה.
לכל מערכת קואורדינטות יש מקור, המשמש להגדרת נקודת האפס בכל הקואורדינטות. הכיוון של כל ציר נקבע על ידי כלל יד ימין (ראה איור 1). אם האצבע המורה מצביעה לכיוון החיובי של X, האצבע האמצעית המורחבת (בזווית ישרה לאצבע המורה) מצביעה לכיוון החיובי של Y, והאגודל המורחב מצביע לכיוון החיובי של Z.
כיוון הזווית נקבע באמצעות כלל הספירלה הימני (ראה איור 2). האגודל מצביע לכיוון החיובי של הציר, והאצבע מתכופפת סביב הציר בכיוון הסיבוב החיובי של הציר.

מיקום המנוע
לבסוף, הבקר שולט במיקום המנועים הבודדים. לכל ציר בקבוצה מערכת קואורדינטות צירים משלו (ACS), שהיא מיקום הסיבוב של המנוע. עבור רוב המנגנונים המורכבים, כגון רובוטי זרוע מפרקית, רובוטים משולשים ומנגנוני חיבור, המיקום של מערכת קואורדינטות ציר בודד אינו אומר שמשהו נעשה לבד; זה באמצעות תיאום של צירים אלה כי המיקום של המכונות נקבע באמצעות חישובים קינמטיים. ניתן לבצע חישובים אלו בתוך הבקר או על ידי בקר רובוט עצמאי.
מערכת הקואורדינטות הבסיסית עבור כל קבוצה היא מערכת הקואורדינטות המכונה (MCS). יצרן המכונה מגדיר את המקור של מערכת הקואורדינטות של המכונה. לרובוטים עם זרוע מפרקית ורובוטים משולשים, הוא ממוקם בדרך כלל על בסיס הרובוט. לאחר מכן הבקר מבצע חישובים קינמטיים כדי לקבוע את מערכת הקואורדינטות של לוח הכלים (TPCS), שהיא נקודת הסיום של המכונה עצמה. מערכת קואורדינטות זו עצמה אינה שימושית למתכנת, אך ניתן להשתמש בה כדי להגדיר את מקור מיקום הכלי. לסכין מערכת קואורדינטות משלה, כלומר מערכת קואורדינטות הכלים (TCS).
פקודת מיקום
בדרך כלל, הכלי מרוכז בקצה המכונה, כך שזה עשוי להיות פשוט כמו היסט בכיוון פלוס Z של מערכת הקואורדינטות של לוח הכלים, ויכול גם לדרוש רכיב Rz כדי להסביר את הסיבוב. מערכת הקואורדינטות של הכלים משמשת לרוב לתנועות איטיות והוראה, אך אינה משמשת לעתים קרובות בתנועה אוטומטית. המקור של מערכת קואורדינטות הכלים הוא נקודת הכלי מרכז (TCP), שהיא נקודת ההתחלה של עקירת הפקודה. כאשר מופעלת תזוזה במערכת הקואורדינטות של המכונה, זוהי נקודת מרכז הכלי שעוברת למיקום זה (ראה איור 3).

מכיוון שלכל קבוצה יש מקור מערכת קואורדינטות מכונה משלה, העברת קבוצות מרובות לאותו מיקום במרחב מחייבת שלכל קבוצה תהיה הוראת מיקום משלה ביחס למיקום מערכת הקואורדינטות המכונה שלה. לדוגמה, אם שני רובוטי איסוף אוספים פריטים מאותו מסוע, אז כל איסוף עובר לאותו מיקום על המסוע, נדרשות הוראות מיקום שונות של מערכת הקואורדינטות של המכונה.
כדי לפשט את התזוזה במרחבים משותפים דומים, ניתן לקבל את המקור של מערכת הקואורדינטות המכונה עבור כל קבוצה מהמקור של מערכת הקואורדינטות העולמית (WCS), בתוספת ההיסט. לכל יחידת עבודה יש רק מקור אחד של מערכת הקואורדינטות העולמית. כאשר אתה מגדיר קבוצה בודדת, עליך להגדיר היסט למקור מערכת הקואורדינטות העולמית. זה מאפשר לסוכנויות מרובות להשתמש במערכת קואורדינטות משותפת כדי לפשט את התכנות.
מערכת הקואורדינטות הסופית שיש לקחת בחשבון היא מערכת הקואורדינטות של הרכיבים (PCS). מערכת קואורדינטות זו משמשת להגדרת המיקום והכיוון של כל אובייקט במרחב העולמי. המקור של מערכת הקואורדינטות הזו ממוקם על החלק ונע עם החלק. זה שימושי בעת הפעלה על חלקים בודדים, כגון ביישום "בחר ומקום". יישומים אחרים כוללים מעקב אחר מסוע, שבו רכיבים נעים לאורך מסוע. במקרה זה, מערכת הקואורדינטות של הרכיבים נעה ביחס למקור של מערכת הקואורדינטות העולמית ומערכת הקואורדינטות של המכונה, ולכן הזזת נקודת מרכז הכלי של המכונה למיקום מערכת קואורדינטות רכיב מסוים חייבת לקחת בחשבון את ההיסט המשתנה בין השונות. מערכות קואורדינטות (ראה איור 4).
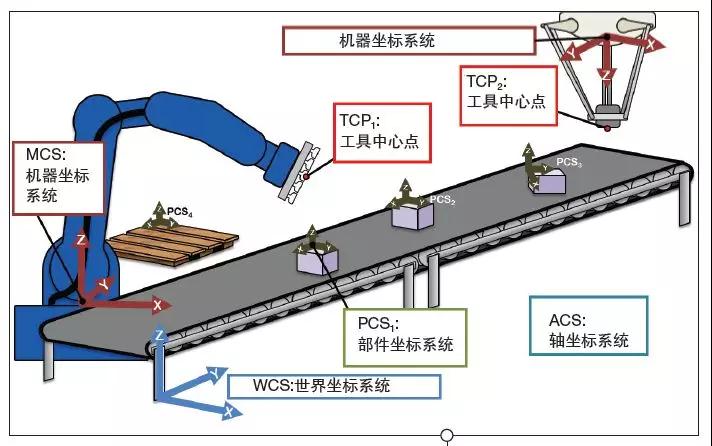
הבנת ההבדלים בין מערכות קואורדינטות, וכיצד הן מתקשרות זו עם זו, היא המפתח לבקרת תנועה מוצלחת באמצעות קבוצות בחברת החשמל. מערכות קואורדינטות שונות פועלות יחד כדי להשיג את הפעולה הרצויה.
דוגמה למעקב מסוע
ביישום מעקב מסוע, הפקודה הראשונה עשויה להיות הזזת נקודת מרכז הכלי במערכת הקואורדינטות של המכונה כדי לאתר את נקודת מרכז הכלי למיקום ההתחלתי של אזור המעקב. המיקום והכיוון של החלק מוגדרים, ושגרת המעקב של המשדר מחשבת את ההיסט של החלק למקור מערכת הקואורדינטות של מכונת המנגנון. היסט זה מגדיר את מערכת הקואורדינטות של הרכיב של החלק ואת הקשר בין מערכת הקואורדינטות של המכונה ופונקציית המעקב של המסוע. ההיסט של מערכת הקואורדינטות של הרכיב מותאם ככל שהחלק זז. לאחר מכן המשתמש מגדיר מהלך במרחב מערכת הקואורדינטות של החלק כדי להרים את החלק. כיוון שהסטת מערכת הקואורדינטות של הרכיבים היא בעלת 6 דרגות חופש, ניתן להשיג גם פתיחת התיבה על המסוע במידת הצורך. לאחר מכן המשתמש מבצע תזוזה במרחב מערכת הקואורדינטות של החלק כדי להרים את החלק.
כיוון הכלי מותאם אוטומטית לחלק (במידת הצורך), וההיסט בין מערכות הקואורדינטות לקח בחשבון את הגורמים הללו. אותו מיקום מערכת קואורדינטות חלק משמש עבור כל איסוף, והיסט מערכת קואורדינטות החלק משתנה רק כאשר נתקלים בחלק חדש. מכיוון שפונקציית המעקב של המסוע מעדכנת כל הזמן את ההיסט של מערכת הקואורדינטות של הרכיבים, נקודת מרכז הכלי מלווה גם לאורך הכיוון החיובי של המסוע כדי לפתור את בעיית תנועת הרכיבים.